医療現場のニーズと工学シーズをつなげる情報通信
東北大学大学院医工学研究科|研究紹介ニュースレター
No.25
SEPTEMBER 2026 — Graduate School of Biomedical Engineering, Tohoku University
RESEARCH 01
生体再生医工学講座|腎・循環再生医工学分野

患者iPS細胞を使用した
心血管疾患の再現と治療法の開発

血管は全身の臓器に酸素と栄養を届ける重要な器官です。体内の血管の総延長は約10万km、血管内皮細胞の総重量は約1.5kg、総面積は約1,500m2とされ、血管障害は全身に大きな影響を及ぼします。例えば、動脈硬化は心筋梗塞や腎硬化症を引き起こし、生命を脅かします。しかし、治療法はいまだ十分ではなく、ヒトの血管を採取して解析することが難しいという研究上の課題もあります。

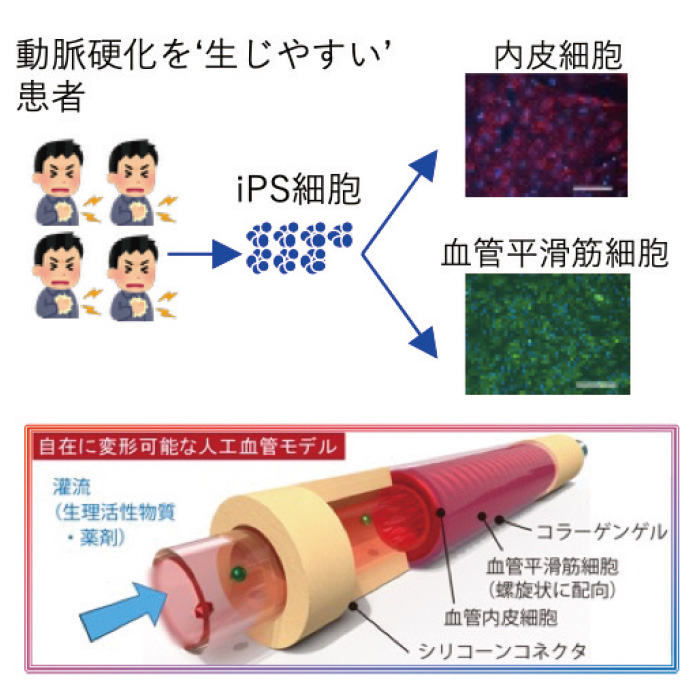
私たちはこういった問題点に対して患者由来iPS細胞から血管細胞を作製し、血管疾患のin vitroでの再現と治療法開発に取り組んでいます。例えば、動脈硬化になりやすい患者となりにくい患者からiPS細胞を作製し、血管細胞に分化誘導して解析することで、小胞体リパーゼAADACが動脈硬化抑制因子として働くことを発見しました。

現在は、さらに生体に近い3D管腔構造をもつ機能的な血管を工学的に開発し、この3D血管を応用して早老症患者由来iPS細胞を用いた血管老化の再現と治療法の探索や血管再生治療の開発を行っています。
豊原 敬文 Toyohara, Takafumi
教授
工学的なiPS細胞3D血管によって血管の機能的な解析も可能になります
模倣学習可能な中枢パターン生成器によるヒューマノイドの運動生成
RESEARCH 02
生体機械システム医工学講座|ニューロロボティクス分野

生体模倣AIが拓く
多感覚統合ヒューマノイド

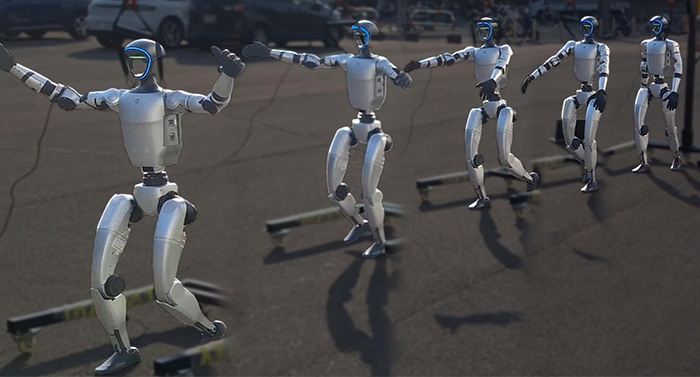
当分野では生体模倣AIの開発により人間の運動学習の理解とヒューマノイド応用を行うニューロロボティクスの研究を行っております。生物の脊髄などに存在するリズム生成回路「中枢パターン生成器(CPG:Central Pattern Generator)」の仕組みに、AI(深層強化学習やニューラルネットワーク)を融合させたロボット制御手法AI-CPGを開発しました。従来のCPGモデルではできなかった限られた人間の運動データからの模倣運動生成を可能とし、学習に必要なデータ量を劇的に低減することに成功しました。人間の場合と同じU字型CoT(エネルギー消費)を描く省エネ歩行となっていることも確認しています。

またフィジカルAIでは、人間のマルチモーダル性に着目し、視覚のみならず触覚情報を自己受容感覚の情報と共にトランスフォーマーベースのAIモデルで統合処理し、触覚状態に合わせて適応的に動作生成を行うTactile-ALOHAを開発しました。内閣府ムーンショットプロジェクトに採択され引き続き生体模倣AIが拓く多感覚統合ヒューマノイド開発を行っていきます。

林部 充宏 Hayashibe, Mitsuhiro
教授
neuro.mech.tohoku.ac.jp →
RESEARCH 03
医療機器創生医工学講座|近未来生命情報工学分野

胎児医療の未来を拓く

「胎児」に対する医療は、患者が子宮内に存在するという特性から、成人医療で日常的に行われる血圧測定、採血、採尿、CTやMRIなどによる詳細な評価が大きく制限される領域です。そのため、胎児の循環動態や臓器機能、代謝状態を直接評価することは困難であり、現在の臨床では超音波検査や胎児心拍数モニタリングを中心とした限られた情報から状態を推定し、診断や治療方針を決定しています。しかし、より精密な胎児評価技術の確立は、周産期医療のさらなる発展に不可欠です。

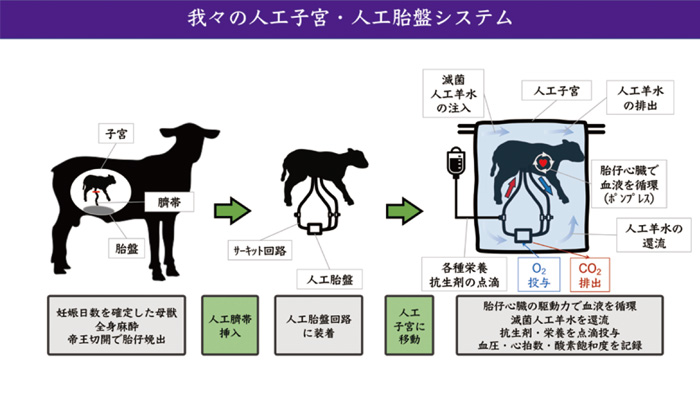
当研究室では、胎児心電図解析をはじめとする新規生体情報計測技術の開発に加え、人工子宮・人工胎盤システムを用いた胎児生理学研究を推進しています。これらの研究を通じて、胎児循環や臓器成熟、低酸素や感染などの子宮内環境変化に対する適応機構、さらには母体・胎児間の生理学的相互作用を分子・生理学的レベルで解明することを目指しています。基礎研究から得られた知見を新たな胎児診断法や胎児治療といった臨床へと橋渡しし、周産期医療の発展に貢献することが私たちの目標です。

齋藤 昌利 Saito, Masatoshi
教授
www.fetus.med.tohoku.ac.jp/lab →
母体から娩出した羊胎仔を人工羊水中で管理し、人工胎盤を介して胎児循環を維持することで、子宮内環境を再現する研究システム
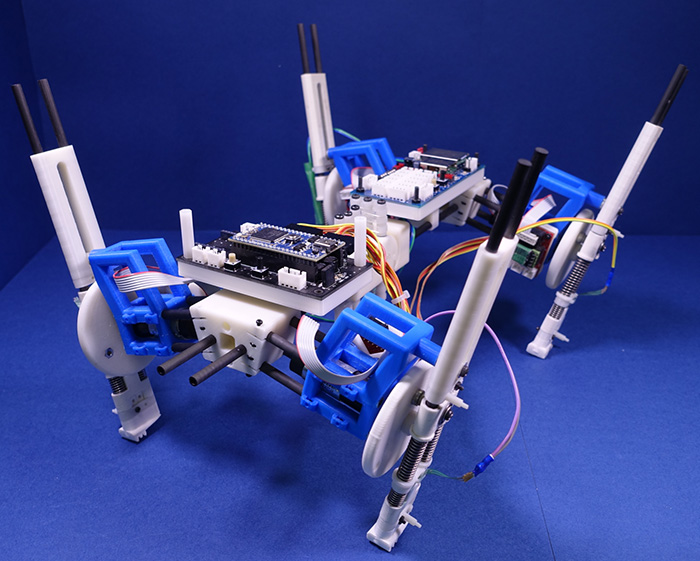
さまざまな四脚動物種の足並みを再現可能な生物規範型制御を実装した四脚ロボット
RESEARCH 04
生体情報システム学講座|生物規範ロボティクス分野

ロボットを創りながら
生き物のからくりを理解する

生き物は、原始的な種であっても、驚くほどしなやかかつタフな振る舞いを示します。このような能力がどのような制御原理(からくり)により実現されているのかはいまだ解明されていません。もしこのからくりを理解することができれば、既存技術では決して実現し得ないような、あたかも生き物のように動き回るロボットを創り出すことができるだけでなく、生物学に対しても大いに資するはずです。

石黒研究室では、生き物が示す歩行や走行、這行、遊泳といった様々なロコモーション様式に着目し、ロボット工学と数理科学、そして生物学を融合したアプローチにより、これらの運動の背後にある制御原理の解明を目指した研究を進めています。最近では、現生動物だけでなく、絶滅動物の動きの復元を目指した研究も行っています。

石黒 章夫 Ishiguro, Akio
教授
www.cmplx.riec.tohoku.ac.jp →